 +86-574-5680 8878

0102030405
Keajaiban Rekayasa di Balik Sistem Navigasi Pembersih Kolam Renang Robotik Anda
25 Oktober 2025
Pernahkah Anda bertanya-tanya bagaimana pembersih kolam robot Anda secara ajaib menavigasi setiap sudut kolam tanpa melewatkan satu pun tempat? Temukan rekayasa canggih yang mengubah apa yang tampak seperti gerakan acak menjadi kesempurnaan pembersihan yang dihitung secara tepat. Dari rangkaian sensor canggih hingga algoritma kecerdasan buatan, pelajari bagaimana sistem navigasi modern membuat pembersihan kolam manual menjadi usang sekaligus memberikan hasil yang melampaui kemampuan manusia.
Poin-Poin Penting
🧠 Kecerdasan yang Didukung AI – Algoritma canggih memproses ribuan titik data per menit
📡 Integrasi Multi-Sensor – Menggabungkan giroskop, akselerometer, dan sensor tekanan
🎯 Pemetaan Presisi – Membuat peta virtual dari tata letak unik kolam renang Anda
🔄 Pembelajaran Adaptif – Meningkatkan kinerja dengan setiap siklus pembersihan
⚡ Pemrosesan Waktu Nyata – Penyesuaian instan untuk cakupan dan efisiensi optimal
Dari Gerakan Acak ke Presisi yang Terhitung
Evolusi Navigasi Pembersih Kolam Renang
| Era | Teknologi | Metode Navigasi | Efisiensi Cakupan |
| tahun 1980-an | Acak Dasar | Berputar-putar | 40-60% |
| tahun 1990-an | Berbasis Pola | Jalur yang telah diprogram sebelumnya | 60-75% |
| tahun 2000-an | Dipandu Sensor | Deteksi rintangan | 75-85% |
| tahun 2010-an | Navigasi Cerdas | Teknologi fusi sensor | 85-95% |
| tahun 2020-an | Didukung oleh AI | Pembelajaran mesin + pemetaan | 95-99% |
Revolusi Navigasi:
Apa yang tampak sebagai gerakan sederhana sebenarnya adalah tarian kompleks dari pemrosesan data, interpretasi sensor, dan pengambilan keputusan strategis yang terjadi puluhan kali per detik.
Teknologi Navigasi Inti: Blok Bangunannya
Rangkaian Sensor: Mata dan Telinga Petugas Kebersihan
| Jenis Sensor | Fungsi | Data yang Dikumpulkan | Dampak pada Navigasi |
| Giroskop | Pelacakan orientasi | Kecepatan sudut, rotasi | Mempertahankan garis lurus, belokan yang tepat |
| Akselerometer | Deteksi gerakan | Gaya percepatan | Kontrol kecepatan, deteksi benturan rintangan |
| Sensor Tekanan | Pengukuran kedalaman | Perubahan tekanan air | Deteksi dinding, adaptasi kedalaman |
| Sensor Optik | Pelacakan permukaan | Pengenalan pola | Mencegah jalur berulang, mendeteksi kebersihan |
| Sensor Arus | Pemantauan motorik | Konsumsi daya | Beradaptasi dengan gesekan permukaan, mendeteksi kemacetan. |
Bagaimana Mereka Bekerja Sama:
● 10-50 kali per detik – Kecepatan penyegaran data sensor
● Verifikasi berlapis-lapis – Referensi silang antar jenis sensor
● Penyesuaian instan – Respons waktu nyata terhadap kondisi kolam renang
● Koreksi kesalahan – Kalibrasi berkelanjutan selama pengoperasian
Sistem Navigasi Tingkat Lanjut: Melampaui Sensor Dasar
Tiga Arsitektur Navigasi Dominan
1. Sistem GyroNavigation™
● Menggunakan giroskop presisi tinggi untuk mempertahankan orientasi
● Membuat grid virtual area kolam renang
● Meliputi seluruh permukaan secara sistematis
● Mempertahankan posisi meskipun diangkat dan diletakkan kembali
Karakteristik Kinerja:
● Efisiensi cakupan: 92-96%
● Terbaik untuk: Kolam renang berbentuk persegi panjang dan geometris
● Kelemahan: Bentuk kompleks dengan batas yang tidak beraturan
2. Pemetaan Laser SmartScan®
● Pemindai laser berputar memetakan dimensi kolam renang
● Membuat awan titik 3D dari lingkungan kolam renang
● Menghitung jalur pembersihan yang paling efisien
● Beradaptasi dengan bentuk dan fitur yang kompleks
Karakteristik Kinerja:
● Efisiensi cakupan: 96-99%
● Terbaik untuk: Desain kolam renang bentuk bebas dan kompleks
● Kelemahan: Konsumsi daya lebih tinggi
3. Sistem Visi AI
● Pengenalan visual berbasis kamera
● Pembelajaran mesin untuk identifikasi pola
● Deteksi dan prioritas puing secara waktu nyata
● Peningkatan berkelanjutan melalui pengalaman
Karakteristik Kinerja:
● Efisiensi cakupan: 97-99%
● Terbaik untuk: Semua jenis kolam renang, terutama lingkungan yang berantakan
● Kelemahan: Biaya lebih tinggi, kebutuhan komputasi yang tinggi
Otak: Unit Pemrosesan dan Algoritma
Daya Komputasi Terintegrasi
| Jenis Prosesor | Kekuatan Komputasi | Fungsi Utama | Efisiensi Energi |
| Mikrokontroler 8-bit | Perhitungan dasar | Eksekusi pola sederhana | Bagus sekali |
| Prosesor ARM 32-bit | Algoritma kompleks | Penggabungan sensor, pemetaan dasar | Sangat bagus |
| Prosesor Dual-Core | Komputasi tingkat lanjut | Pemetaan waktu nyata, penghindaran rintangan | Bagus |
| Chip Akselerator AI | Pemrosesan jaringan saraf | Pembelajaran mesin, sistem penglihatan | Sedang |
Kecerdasan Algoritma:
● Algoritma optimasi jalur – Menghitung rute yang paling efisien
● Rutinitas menghindari rintangan – Menavigasi di sekitar tangga dan anak tangga
● Verifikasi cakupan – Pastikan tidak ada area yang terlewatkan
● Manajemen baterai – Optimalkan waktu pembersihan versus konsumsi daya
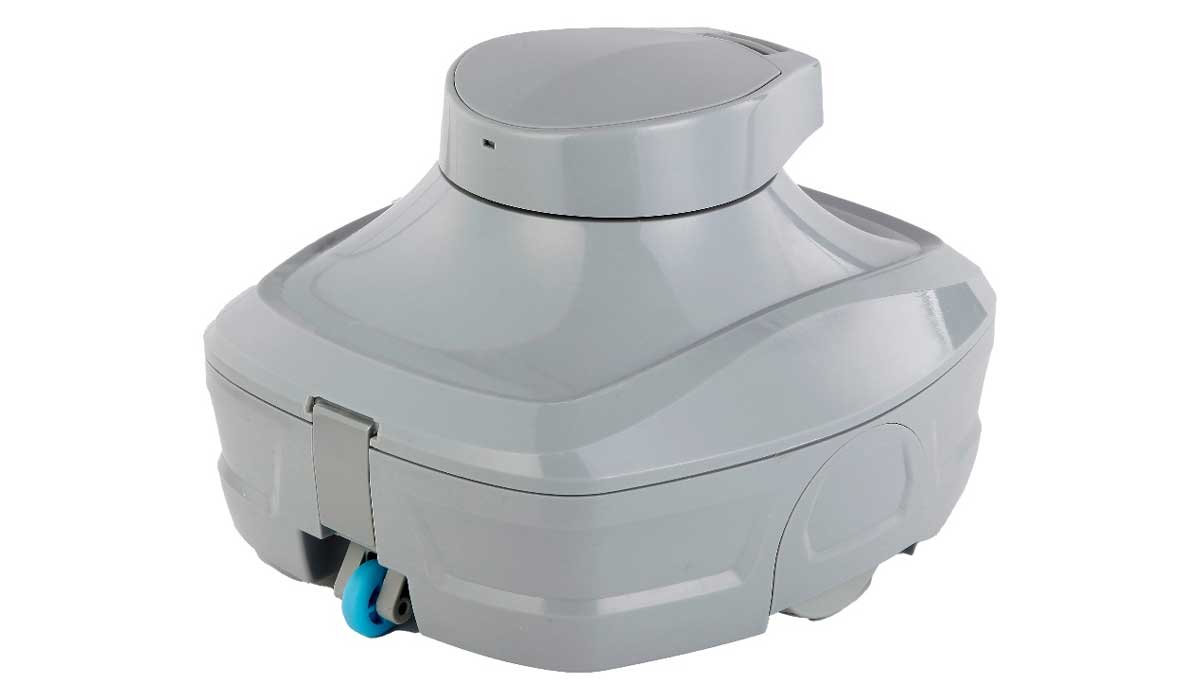
Pengambilan Keputusan Waktu Nyata:
● 100+ keputusan per menit berdasarkan input sensor
● Perencanaan pergerakan prediktif – Antisipasi belokan dan rintangan
● Perutean hemat energi – Menyeimbangkan ketelitian dengan daya tahan baterai
● Pola pembersihan adaptif – Menyesuaikan berdasarkan konsentrasi kotoran
Teknologi Pemetaan: Membuat Cetak Biru Kolam Renang Virtual
Bagaimana Petugas Kebersihan "Melihat" Kolam Renang Anda
Proses Pemetaan:
1. Eksplorasi Awal – Beberapa menit pertama dihabiskan untuk mempelajari tata letak kolam renang.
2. Deteksi Batas – Mengidentifikasi dinding, anak tangga, dan sudut
3. Pengenalan Fitur – Pemetaan rintangan dan fitur permanen
4. Optimasi Jalur – Menghitung rute pembersihan yang paling efisien
5. Pelaksanaan – Cakupan sistematis di seluruh area
Memori dan Pembelajaran:
● Petugas kebersihan modern mengingat tata letak kolam renang antar sesi.
● Peningkatan bertahap – setiap pembersihan menjadi lebih efisien
● Adaptasi terhadap perubahan – mengenali hambatan atau modifikasi baru
● Memori multi-pool – beberapa model menyimpan beberapa tata letak pool.
Navigasi Rintangan: Seni Menghindari
Respons Cerdas terhadap Fitur Umum Kolam Renang
| Fitur Kolam Renang | Metode Deteksi | Respons Navigasi | Tingkat Keberhasilan |
| Tangga | Sensor kontak + pengenalan pola | Dekati, bersihkan area sekitar, lanjutkan jalan | 99% |
| Tangga | Sensor kemiringan + perubahan tekanan | Sesuaikan daya apung, bersihkan secara sistematis. | 98% |
| Sudut | Pelacakan giroskop + deteksi kontak | Radius putar yang sempit, cakupan menyeluruh. | 97% |
| Transisi Dinding/Lantai | Sensor kemiringan + perubahan akselerasi | Transisi yang mulus, cakupan yang lengkap. | 99% |
| Saluran Pembuangan Utama | Pengenalan pola + penginderaan kontak | Bersihkan tanpa tersangkut | 96% |
Sistem Penghindaran Tingkat Lanjut:
● Deteksi pra-kontak – Detektor inframerah dan ultrasonik
● Pengenalan tekstur – Membedakan antara permukaan dan rintangan
● Pencegahan kemacetan – Pembalikan dan pengalihan rute otomatis
● Pencegahan kabel kusut – Algoritma manajemen kabel cerdas
Fitur Lanjutan: Melampaui Navigasi Dasar
Mode Pembersihan Cerdas
| Mode Pembersihan | Pendekatan Navigasi | Kasus Penggunaan Terbaik | Efisiensi |
| Pembersihan Cepat | Pola sistematis kecepatan tinggi | Perawatan harian | 90% dalam 60 menit |
| Pembersihan Mendalam | Cakupan lambat yang komprehensif | Pembersihan menyeluruh setiap minggu | 99% dalam 120 menit |
| Hanya Lantai | Pemetaan lantai yang dioptimalkan | Di antara pembersihan menyeluruh | 95% dalam 45 menit |
| Hanya Dinding | Spesialisasi permukaan vertikal | Pembersihan saluran air | 92% dalam 30 menit |
| Bersihkan Noda | Pola spiral terkonsentrasi | Area dengan banyak puing | 100% dalam 15 menit |
Peningkatan yang Didukung AI:
● Navigasi berbasis puing – Menghabiskan lebih banyak waktu di area yang kotor
● Adaptasi cuaca – Menyesuaikan pembersihan berdasarkan kondisi
● Pembelajaran pola penggunaan – Mengoptimalkan jadwal berdasarkan aktivitas kolam renang
● Pemeliharaan prediktif – Mengantisipasi kebutuhan berdasarkan pola penggunaan
Inovasi Produsen: Memimpin Revolusi Navigasi
Teknologi CleverClean® dari Dolphin
● Pola bolak-balik yang sistematis
● Pemeliharaan garis lurus dengan bantuan giroskop
● Pengenalan dan transisi dinding
● Sistem verifikasi cakupan
Hasil Kinerja:
● Efisiensi cakupan 97%
● 30% lebih cepat daripada navigasi acak
● Mengingat fitur-fitur kolam renang di antara pembersihan.
Navigasi VR3® Polaris
● Proses pemetaan visual 3 tahap
● Peningkatan algoritma pembelajaran
● Memori dan adaptasi terhadap hambatan
● Optimasi multi-permukaan
Hasil Kinerja:
● Efisiensi cakupan 98%
● Peningkatan bertahap dari waktu ke waktu
● Kemampuan menangani bentuk kompleks yang sangat baik
Navigasi Algoritma Maytronics
● Penggabungan data multi-sensor
● Optimasi jalur secara waktu nyata
● Perutean yang hemat baterai
● Adaptasi suhu air
Hasil Kinerja:
● Efisiensi cakupan 96%
● Konsisten di semua jenis kolam renang
● Optimalisasi baterai yang sangat baik
Ilmu di Balik Liputan: Memastikan Tidak Ada Titik yang Terlewatkan
Prinsip-prinsip Matematika di Balik Cakupan Lengkap
Pendekatan Algoritma:
● Cakupan sistematis acak – Menggabungkan keacakan dengan struktur
● Pola pohon rentang – Bukti cakupan lengkap secara matematis
● Jalur Hamiltonian – Rute cakupan sempurna teoretis
● Dekomposisi seluler adaptif – Pembagian area dinamis
Implementasi di Dunia Nyata:
● Cakupan 95-99% di kolam renang perumahan biasa
● Kelengkapan matematis yang terbukti dalam kondisi laboratorium
● Optimalisasi praktis untuk efisiensi waktu dan energi
● Verifikasi berkelanjutan melalui umpan balik sensor
Metode Verifikasi Cakupan:
● Pelacakan posisi berbasis sensor
● Algoritma perhitungan waktu-area
● Pemantauan efisiensi pengumpulan puing
● Korelasi inspeksi visual pengguna
Manajemen Energi: Navigasi Cerdas Berpadu dengan Efisiensi
Algoritma Perutean Hemat Daya
| Faktor Energi | Dampak Navigasi | Penghematan Energi |
| Optimasi Rute | Jalur langsung, minim belokan | 15-20% |
| Manajemen Kecepatan | Kecepatan variabel berdasarkan puing-puing | 10-15% |
| Melewati Fitur | Menghindari interaksi rintangan yang tidak perlu | 5-10% |
| Pemantauan Baterai | Kembali ke dermaga lebih awal berdasarkan daya. | 10-15% |
Manajemen Daya Cerdas:
● Pemantauan baterai secara real-time
● Penyesuaian kecepatan dinamis
● Prioritas fitur berdasarkan tingkat daya
● Perhitungan waktu eksekusi tersisa secara prediktif
Teknologi Navigasi Masa Depan
Inovasi-Inovasi Baru dalam Pembangunan
Sistem Penglihatan Komputer:
● Identifikasi puing secara waktu nyata
● Penilaian kondisi permukaan
● Prioritas pembersihan prediktif
● Klasifikasi dan respons terhadap hambatan
Robotika Kawanan:
● Beberapa petugas kebersihan yang terkoordinasi
● Cakupan area terdistribusi
● Penugasan peran khusus
● Negosiasi hambatan secara kolaboratif
Integrasi AI Tingkat Lanjut:
● Respons prediksi cuaca
● Adaptasi pola penggunaan
● Navigasi pemeliharaan prediktif
● Diagnosis dan optimasi mandiri
Fitur Konektivitas:
● Pemetaan langsung melalui aplikasi seluler
● Kontrol jarak jauh dan pengoperasian manual
● Pembaruan firmware untuk peningkatan algoritma
● Pembelajaran berbasis cloud dari komunitas pengguna
Memecahkan Masalah Navigasi
Masalah Umum dan Solusi Teknik
| Masalah Navigasi | Kemungkinan Penyebab | Solusi Teknik |
| Tempat yang Terlewatkan | Penyimpangan kalibrasi sensor | Reset pabrik dan kalibrasi ulang |
| Pola Berulang | Algoritma terjebak dalam perulangan | Pembaruan atau pengaturan ulang perangkat lunak |
| Terjebak | Kegagalan pengenalan rintangan | Pembersihan dan inspeksi sensor |
| Gerakan Acak | Kerusakan giroskop | Layanan profesional diperlukan. |
| Cakupan Dinding yang Buruk | Masalah sensor kemiringan | Penggantian dan kalibrasi sensor |
Perawatan untuk Navigasi Optimal:
● Pembersihan sensor secara berkala
● Pembaruan perangkat lunak/firmware
● Kalibrasi ulang berkala di pabrik
● Inspeksi dan penggantian komponen
Faktor Manusia: Rekayasa untuk Pengalaman Pengguna
Menyederhanakan Teknologi yang Kompleks
Desain Antarmuka Pengguna:
● Pengoperasian satu tombol meskipun proses internalnya kompleks
● Indikator status yang jelas untuk mode navigasi dan kemajuan
● Panduan pemecahan masalah sederhana untuk masalah umum
● Antarmuka aplikasi yang intuitif untuk kontrol tingkat lanjut
Rekayasa Keandalan:
● Pengoperasian aman – melanjutkan pembersihan meskipun terjadi masalah pada sensor.
● Penurunan fungsi secara bertahap – fungsi berkurang daripada mengalami kegagalan total.
● Kemampuan diagnosis mandiri – mengidentifikasi dan melaporkan masalah
● Akses perawatan yang mudah – komponen yang dapat diservis oleh pengguna.
Adaptasi Lingkungan: Menangani Kondisi Dunia Nyata
Tantangan dan Solusi Navigasi
| Faktor Lingkungan | Tantangan Navigasi | Solusi Teknik |
| Perubahan Permukaan Air | Dimensi kolam renang yang diubah | Pemetaan adaptif dan penginderaan tekanan |
| Puing Musiman | Daun-daun menutupi area yang lebat. | Mode navigasi prioritas puing |
| Kimia Air | Dampak kinerja sensor | Komponen tahan bahan kimia |
| Variasi Suhu | Perubahan kinerja komponen | Algoritma kompensasi suhu |
| Permukaan Kolam Renang yang Menua | Mengubah tekstur dan gesekan | Kontrol traksi adaptif |
Pengujian Ketahanan:
● Ribuan jam pengujian dalam berbagai kondisi
● Simulasi skenario ekstrem – puing-puing berat, rintangan, kondisi yang beragam
● Pemantauan keandalan jangka panjang – kinerja selama bertahun-tahun pengoperasian
● Pengujian lingkungan pengguna – kondisi kolam renang perumahan di dunia nyata
Ekonomi Navigasi Cerdas
Nilai Lebih dari Sekadar Pembersihan
| Manfaat Navigasi | Dampak Ekonomi | Nilai Pengguna |
| Liputan Lengkap | Pembersihan yang lebih baik = lebih sedikit bahan kimia | Penghematan bahan kimia sebesar 20-30% |
| Operasi yang Efisien | Menghemat waktu dan tenaga per pembersihan. | Pengurangan energi sebesar 40-50% |
| Masa Pakai Peralatan Lebih Lama | Mengurangi keausan sistem kolam renang | Penghematan tahunan sebesar $200-$500 |
| Penghematan Waktu | Tidak perlu pembersihan manual. | Lebih dari 100 jam waktu yang dapat dihemat setiap tahunnya |
| Ketahanan Kolam Renang | Perawatan yang lebih baik memperpanjang umur kolam renang. | Nilai jangka panjang ribuan |
Pengembalian Investasi:
● Sebagian besar sistem akan balik modal dalam 1-2 musim.
● Penghematan berkelanjutan terus berlanjut sepanjang masa pakai produk
● Peningkatan nilai properti melalui perawatan kolam renang yang lebih baik
● Peningkatan kenikmatan – sulit diukur secara kuantitatif tetapi sangat nyata
FAQ: Pertanyaan tentang Sistem Navigasi
T: Bagaimana petugas kebersihan mengetahui area mana yang sudah dibersihkan?
A: Sistem penentuan posisi canggih yang menggunakan giroskop, akselerometer, dan terkadang sensor optik melacak pergerakan dan membuat peta virtual dari area yang telah dibersihkan.
T: Bisakah alat ini mempelajari tata letak kolam renang saya secara spesifik?
A: Ya, sebagian besar sistem modern membuat dan menyimpan peta kolam renang Anda, sehingga meningkatkan efisiensi pada setiap siklus pembersihan.
T: Apa yang terjadi jika saya memindahkannya ke kolam yang berbeda?
A: Sistem cerdas akan mengenali lingkungan baru dan membuat peta baru, seringkali menyimpan beberapa tata letak kolam renang dalam memori.
T: Seberapa akurat sistem navigasinya?
A: Biasanya efisiensi cakupan 95-99% dalam kondisi terkontrol, dengan kinerja dunia nyata sekitar 90-97% tergantung pada kompleksitas pool.
T: Apakah alat ini berfungsi sama baiknya di semua bentuk kolam renang?
A: Sistem canggih menangani bentuk kompleks dengan baik, meskipun kolam geometris memungkinkan pola navigasi yang sedikit lebih efisien.
T: Berapa lama proses pemetaan berlangsung?
A: Pembelajaran awal biasanya memakan waktu 5-15 menit, dengan optimasi berkelanjutan selama beberapa siklus pembersihan.
T: Apakah sistem navigasi dapat diperbarui atau ditingkatkan?
A: Banyak perangkat pembersih modern menerima pembaruan firmware yang dapat meningkatkan algoritma navigasi dan menambahkan fitur.